CRAFT Hand: mão robótica impressa em PLA e TPU
· 6 min de leitura · 3 visualizações · por Equipe 3D Tocantins
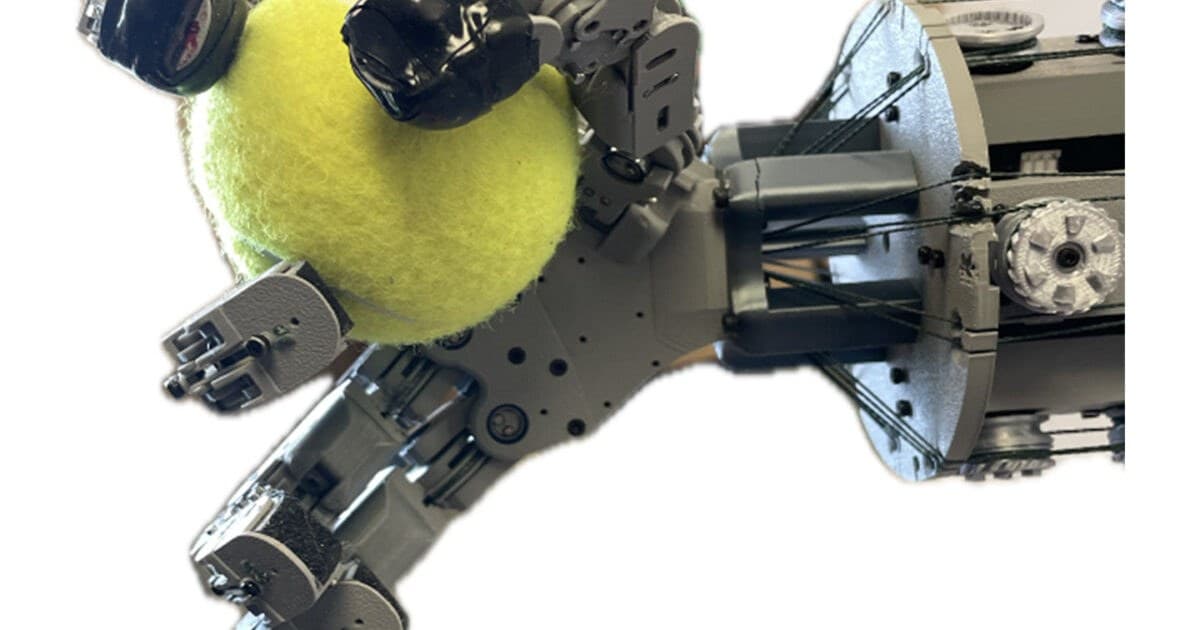
Uma mão robótica que segura uma framboesa sem esmagá-la precisa de mais do que motores precisos. Precisa ceder no lugar certo. A CRAFT Hand combina partes impressas em PLA e TPU para aproximar essa tolerância ao contato da precisão exigida em tarefas de manipulação.
Apresentado por pesquisadores da UC Irvine e da University of Illinois Urbana-Champaign, o projeto tem documentação aberta. A novidade não é uma prótese pronta para uso humano nem uma mão inteiramente produzida pela impressora: é uma plataforma de robótica cuja estrutura explora materiais rígidos e flexíveis.
O que foi apresentado e em que estágio está?
A UC Irvine divulgou o trabalho em 21 de setembro de 2026. Segundo a universidade, a mão pesa aproximadamente 800 gramas e utiliza 15 motores, instalados atrás do punho. Cabos transmitem o movimento aos dedos, de forma semelhante à função mecânica dos tendões.
Os pesquisadores relatam custo de construção inferior a US$ 600 nas condições do projeto. Esse valor não é preço de varejo no Brasil: frete, tributos, disponibilidade de motores, ferramentas e horas de montagem podem mudar completamente o orçamento. Também não inclui automaticamente um braço robótico completo.
O site oficial da CRAFT Hand reúne demonstrações, documentação e acesso ao trabalho. A publicação descreve uma plataforma para pesquisa em manipulação e teleoperação, com testes físicos. Não se trata apenas de uma animação, mas também não é evidência de funcionamento irrestrito em qualquer tarefa industrial.
Como PLA e TPU dividem o trabalho?
Partes rígidas mantêm a geometria e transmitem esforços. Regiões flexíveis absorvem deslocamentos e permitem contato menos abrupto. A escolha não consiste em tornar a mão inteira mole: a flexibilidade é localizada onde ela ajuda, preservando estrutura onde a posição precisa ser previsível.
Isso é diferente de trocar toda a peça para um filamento mais macio. Uma mão excessivamente flexível pode deformar de maneira difícil de controlar ao segurar um objeto pesado. Uma completamente rígida pode concentrar impacto em pontos frágeis e esmagar objetos delicados.
No artigo científico da CRAFT, a arquitetura híbrida é parte central da proposta. O valor para quem projeta peças está nessa distribuição de funções: material, geometria e acionamento precisam ser definidos juntos.
Considere uma garra para separar pequenos objetos numa bancada. Antes de escolher o motor, é necessário decidir se o dedo deve manter forma, acomodar desalinhamento ou proteger o objeto. A CRAFT oferece um caso concreto de como uma interface flexível pode reduzir a exigência de controle perfeito a cada toque.
Por que as articulações de rolamento chamam atenção?
Uma dobradiça convencional concentra movimento ao redor de um eixo. Na CRAFT, parte das articulações utiliza contato por rolamento, distribuindo a interação por superfícies. O mecanismo muda a forma como os dedos se dobram e recebem carga.
Esse tipo de escolha mostra por que copiar apenas o contorno externo da mão seria insuficiente. Duas peças visualmente parecidas podem se comportar de maneiras diferentes se mudarem a curvatura de contato, a tensão dos cabos ou a dureza do material flexível.
| Decisão de projeto | Benefício buscado | Cuidado na reprodução |
|---|---|---|
| Segmentos rígidos | Geometria mais previsível | Orientação de impressão e fixações |
| Articulações flexíveis | Acomodar contato e impacto | Formulação e dureza do TPU |
| Motores fora dos dedos | Reduzir massa na parte móvel | Atrito e roteamento dos cabos |
| Peças substituíveis | Facilitar reparos | Tolerâncias e recalibração após troca |
O objetivo não é eliminar deformação, mas torná-la útil e administrável. Isso exige testar o conjunto, porque o resultado depende também de montagem, controle e condições de uso.
O que uma demonstração com objetos delicados realmente prova?
Segurar uma fruta frágil mostra que a arquitetura pode acomodar contato em uma tarefa específica. Não estabelece, por si só, capacidade de carga contínua, vida útil dos tendões, resistência a poeira ou repetibilidade depois de milhares de ciclos.
O projeto também usa teleoperação: a presença de uma pessoa no controle precisa ser distinguida de uma tarefa executada autonomamente. Um vídeo pode mostrar excelente manipulação sem demonstrar que o robô reconhece sozinho todos os objetos e decide como pegá-los.
Ao avaliar qualquer mão robótica impressa, observe quais objetos foram usados, quantas tentativas ocorreram e qual sistema comandou o movimento. Compare resultados com os mesmos critérios. Uma taxa de sucesso de um conjunto de testes não deve virar promessa para outro cenário.
Para uma escola técnica, uma boa reprodução começaria com uma tarefa limitada, como pegar e deslocar um bloco de espuma. Depois seria possível variar tamanho, massa e posição. Isso cria uma sequência de avaliação mais informativa do que tentar repetir imediatamente a demonstração mais impressionante.
O que é necessário além dos arquivos para imprimir?
O relato de montagem de Aditya Mittal documenta etapas que normalmente ficam fora das manchetes: fabricação das peças, roteamento de tendões, montagem no braço e integração com controle. É uma fonte útil justamente porque mostra o projeto como um sistema.
Quem pretende reproduzir precisa conferir a revisão dos arquivos, a lista de componentes, os materiais especificados e o procedimento de calibração. Substituir motores, cabos ou TPU sem registrar a alteração pode mudar o comportamento e dificultar a comparação com os resultados publicados.
O custo do filamento provavelmente não será a única decisão importante. Há ferramentas, alimentação elétrica, interfaces, manutenção e tempo de integração. Para um laboratório brasileiro, faz mais sentido fechar uma lista de materiais cotada localmente antes de tratar os US$ 600 como orçamento aprovado.
Também é necessário proteger a área de testes contra esmagamento e movimento inesperado. Ser feita parcialmente de plástico não torna uma mão motorizada automaticamente inofensiva. Limites de força e velocidade, parada acessível e supervisão fazem parte da montagem experimental.
O que esse projeto muda para a impressão 3D?
A CRAFT desloca a discussão de "qual filamento é mais forte" para "onde cada comportamento ajuda". A peça não precisa ter rigidez uniforme. Interfaces flexíveis podem simplificar uma tarefa que seria muito difícil de resolver somente com sensores e controle.
Isso não significa que todo produto deve ganhar uma junta de TPU. Flexibilidade traz histerese, desgaste e variação que precisam ser considerados. A contribuição é mostrar um compromisso bem definido e disponibilizar documentação para que outros grupos possam verificar e modificar a solução.
Para makers, o aprendizado transferível é projetar funções localizadas. Um suporte pode precisar de base rígida e contato flexível; uma ferramenta pode precisar de corpo estável e área de acomodação. A robótica torna essa divisão visível, mas o raciocínio vale além das mãos artificiais.
Perguntas frequentes
Dá para imprimir a CRAFT inteira numa impressora comum?
As partes estruturais usam impressão 3D, mas o sistema também exige motores, cabos, eletrônica, alimentação e montagem. Imprimir as peças é uma etapa.
É uma prótese para uma pessoa usar?
O projeto apresentado é uma plataforma de robótica. Não deve ser descrito como dispositivo médico pronto para adaptação em pacientes.
Os US$ 600 representam o custo no Brasil?
Não. É uma estimativa dos pesquisadores para a construção nas condições informadas, sem equivalência automática com compra e integração locais.
Posso trocar o TPU por qualquer material flexível?
Uma substituição exige avaliar dureza, elasticidade, impressão e comportamento da articulação. Manter apenas a aparência não garante o mesmo resultado.
O que vale estudar primeiro?
As articulações e o caminho dos tendões. Entender como movimento e deformação são produzidos ajuda a definir uma reprodução realista antes de comprar componentes.
Para projetos menores com movimento, consulte também o guia sobre peças impressas integradas a motores e controle. A passagem de objeto estático para mecanismo começa na integração, não no número de cores do filamento.
Crédito da capa: Mão robótica CRAFT em demonstrações com objetos. Imagem: equipe CRAFT, via UC Irvine. Fonte original.
Encontre quem faz
Diretório de makers do Tocantins por categoria e cidade.
Cadastre seu trabalho
Mostra seu portfólio. 5 min, grátis, sem comissão.
Quer contribuir?
Tem pauta ou quer escrever aqui? Manda email pra equipe.